假设演练:树叶高峰期的卸载瓶颈
假设应用演练:说明条件、实际路线和判断方法,非已交付客户案例。
任务与实施方法
任务假设与计量边界
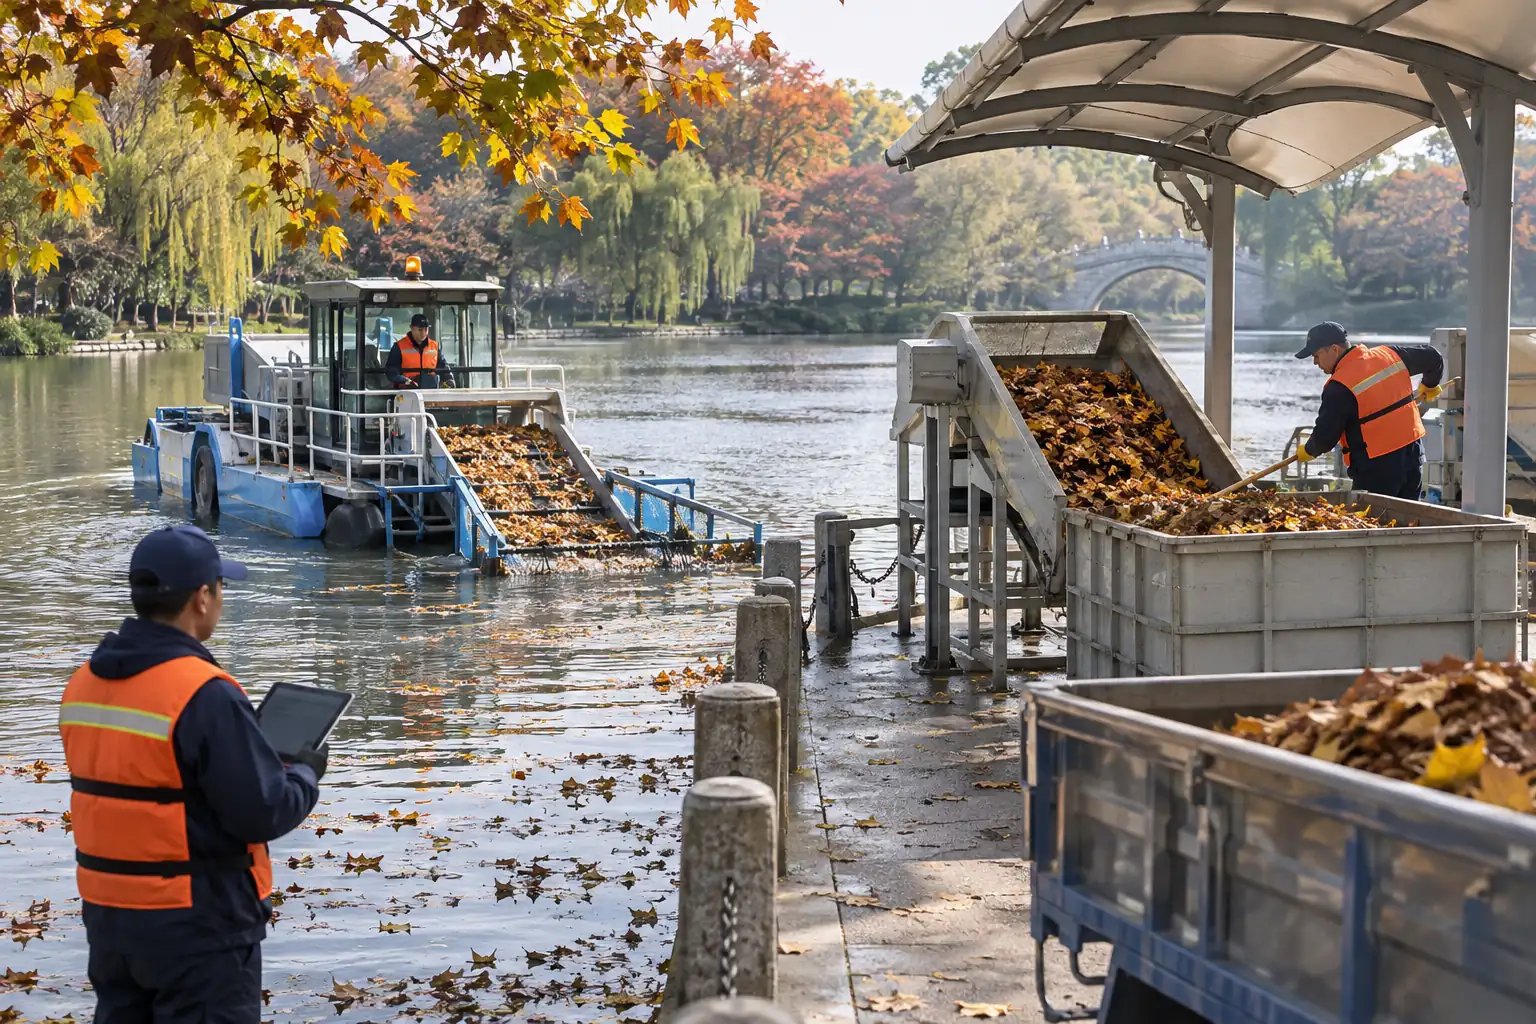
设定秋季树叶集中漂入一处水域,完整一轮含航渡十分钟、有效收集二十五分钟、卸载与整备二十五分钟,共六十分钟,收集湿重十二千克。先用相同容器、称重与沥水方式确认口径,并记录风流和物料类型;否则含水量或密度变化会冒充效率变化。水草与长条物另核对设备适用范围,不为了得到更高重量混入未验证物料。
路线一:改善岸边周转
先观察二十五分钟卸载整备具体卡在取仓、空容器、搬运还是转运。若本机支持经确认的换仓方式,可按对应器具和人员条件验证;否则优化岸上容器位置和转运排班。RanMarine资料只是某产品收集篮与回收的制造商示例,不证明其他清洁船都支持换仓。此路保留水上任务范围,收益主要来自减少等待,不能归成收集机构性能提升。
路线二:小区块分批与人工补角
若岸边无法增加资源,可缩短单轮作业范围,优先清理高密度聚集区,再把难进入岸角交人工或其他经评估方式。明确满载或物料变化时靠岸,不机械走完原计划线。此路可控制仓内积聚和周转负担,但增加轮次航渡,也会改变覆盖口径;计划和日报要写哪些区域尚未处理,不能仅凭仓内有垃圾宣布全水域完成。
堵塞与转运失效的分支
出现入口堆积、缠绕或收集量下降,先按本机流程停止并隔离相关机构,由具备能力人员处理,禁止在可动作状态下徒手排堵。岸上容器满或转运人未到时暂停新轮次,不继续把垃圾堆在无人承接岸边。发现反复缠绕物料,将其划为禁收或先行处理对象;清除一次后也要用同类条件复验,不能自动恢复全部物料范围。
完整算例与改进判断
原整轮产出为每小时十二千克;若只按二十五分钟收集段放大,会得到二十八点八千克每小时,不能用于完整任务承诺。假设优化后卸载整备降为十五分钟,其他不变,一轮五十分钟仍十二千克,整轮约十四点四千克每小时。选择前比较相近物料、水况与人工工时,并检查剩余水面和转运去向。该收益只说明本假设周转改善,不是厂商参数或实测结果。
开始前的条件
1. 代表树叶及限制物料、风流和分区
2. 完整轮次分段耗时、统一湿重或体积口径
3. 本机卸载方式、岸上容器与转运承接
判断依据与资料
具体判断条件
- 比较使用完整周期且计量条件一致
- 卸载转运能承接下一轮实际产出
- 堵塞和剩余岸段均有执行或补充安排
原始资料阅读
Boat Configuration — Rover documentation
https://ardupilot.org/rover/docs/boat-configuration.html
Failsafes — Rover documentation
https://ardupilot.org/rover/docs/rover-failsafes.html
WasteShark+ — RanMarine (collection basket and retrieval example)
https://www.ranmarine.io/wasteshark/
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。