先观察垃圾如何聚集
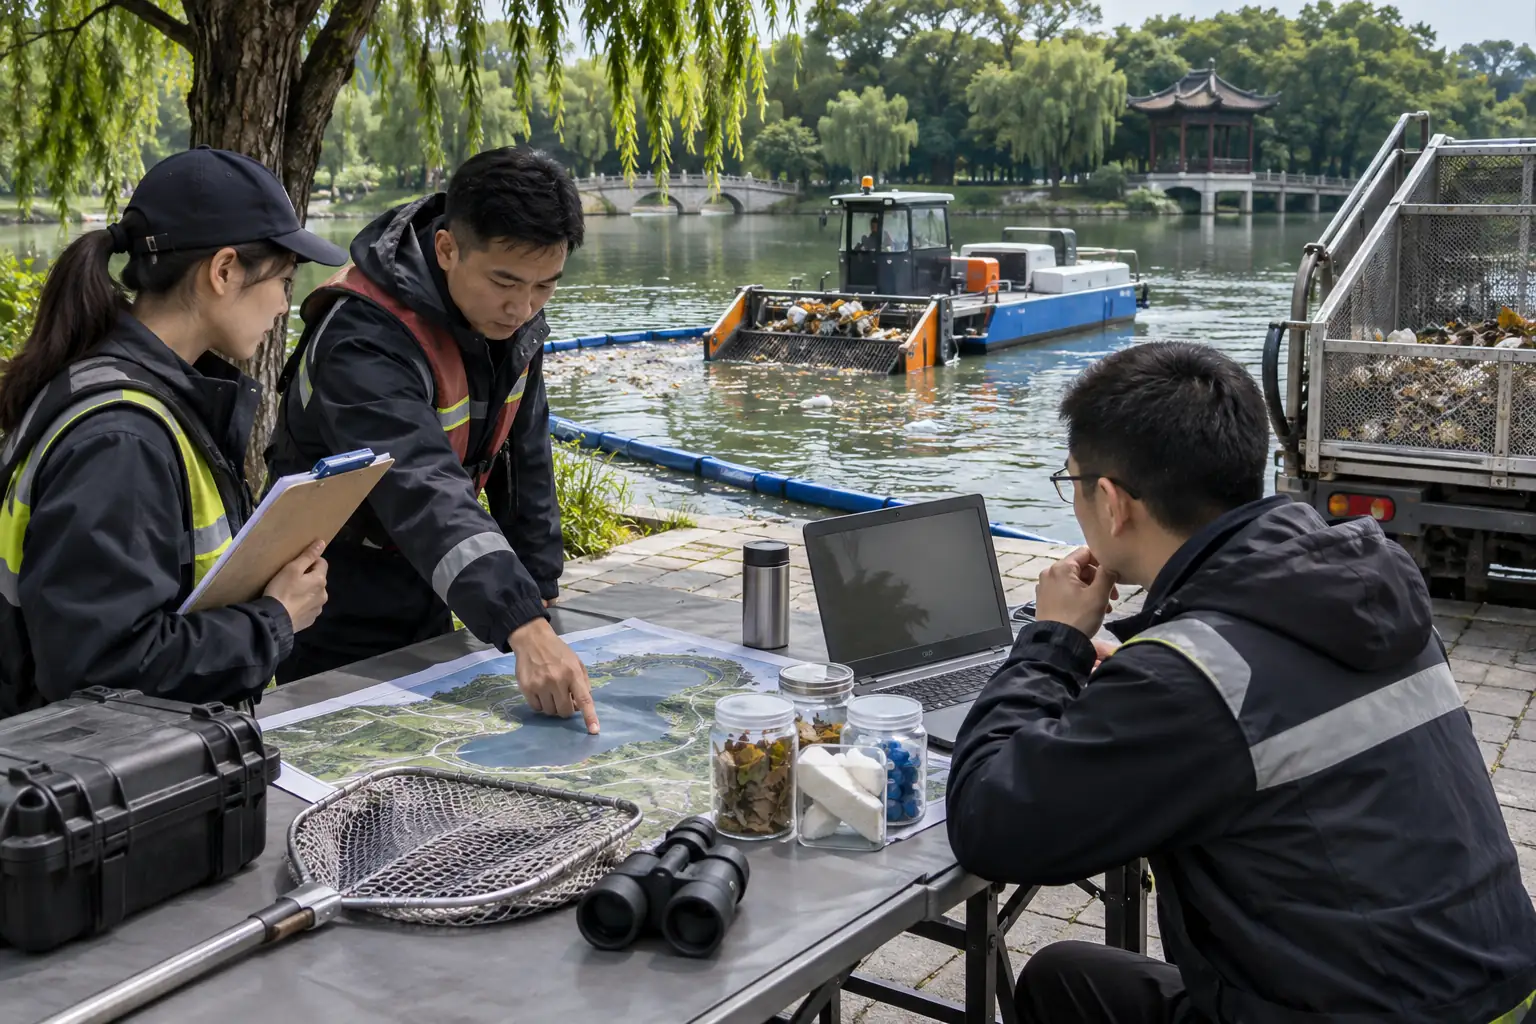
在计划作业时段记录风向、水流、漂浮物类别及聚集岸段。孤立瓶罐、成片树叶与带绳长条物的收集行为不同;最好形成带日期的样本照片和禁收物清单。水域总面积只能描述场地,不说明每天有多少垃圾,也不说明载体是否能进入岸边死角。把保护区、渔网和人员活动区先画出来。
把一轮任务拆成五段
一轮清理可分为下水、航渡、有效收集、靠岸卸载和整备。比较候选设备时使用相同漂浮物与水况,记录每段耗时,不将空载航速写成作业效率。ArduPilot 船艇文档说明某些控制模式需要相应配置,本文仅借其提醒核对载体模式,不能据此假定任何清洁船都具备自动保持位置能力。[S1]
用假设数据识别真正瓶颈
假设 60 分钟一轮中,航渡 10 分钟、有效收集 25 分钟、卸载与整备 25 分钟,共收集湿重 12 千克。本例整轮产出为每小时 12 千克,而不是把 25 分钟放大成每小时 28.8 千克后宣传。若收集阶段提速但岸上卸载不变,整轮收益会被限制,应先核对转运容器和人员安排。
同时看湿重与体积
湿树叶可能体积先满,混入积水的废弃容器可能湿重偏高。因此记录称重方法、沥水条件、仓内容积和主要成分,才能解释不同班次差异。不要为了提高称重结果改变沥水时间,也不要把难以收集的长条物从统计对象中悄悄删去。无法称重时可先用固定容器体积作内部记录,但不可与质量指标混用。
堵塞和回收要能处置
事先确定出现缠绕、满载、失联和低电时谁负责停止任务、隔离机构与回收。ArduPilot 失效文档区分多种触发条件,本文不提供统一参数;实际动作按本机手册及现场条件确认。[S2] 若故障位置靠近闸口或人员下水区域,暂停任务并采用已批准的回收方法,不能依赖临场冒险取回。
给候选方同一份任务包
任务包包含场地图、下水点、漂浮物样本、禁入区、预计作业窗口、岸上容器和转运方式。验收保存完整轮次数据、人工清理工作、异常原因及尚未覆盖岸段。本站提供清洁任务资料与沟通入口,不宣称设备库存、污染物处理资质或某一清理效率;这些需要具体供货与实施资料支持。
资料依据与适用范围
[S1] Boat Configuration — Rover documentation — ArduPilot
https://ardupilot.org/rover/docs/boat-configuration.html
支持内容: 船艇模式与保持位置功能需要相应载体和配置。
适用范围: 仅针对 ArduPilot Rover 文档,不代表本站有可供货载体或所有船艇都有这些功能。
查阅日期: 2026-11-04
[S2] Failsafes — Rover documentation — ArduPilot
https://ardupilot.org/rover/docs/rover-failsafes.html
支持内容: 遥控、地面站与电池失效应分别核对触发及动作。
适用范围: 具体参数依固件版本;本文不给可直接刷入本机的参数值。
查阅日期: 2026-11-04
本文为原创专业指南。标注的假设数值用于演练,不是产品规格或实测报告;来源资料按其原有范围使用。内容纠错与补充资料:zhilianhai@t-800.cn。